Inspector
Ruolo
Il modulo Inspector effettua due analisi indipendenti su un campo di stelle. Ciascuna si attiva separatamente — nessuna, una, l’altra, o entrambe insieme:
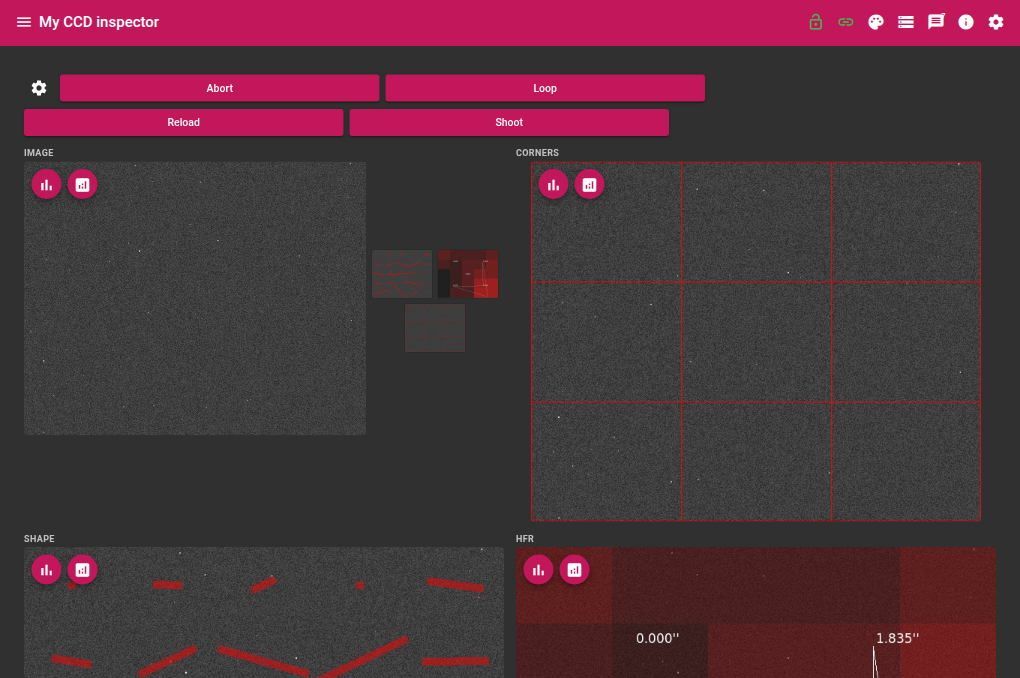
- Analisi Inspector — qualità ottica sull’intera immagine, su un’immagine a fuoco. Produce tre mappe complementari (HFR per zona, elongazione delle stelle, mosaico degli angoli) che permettono di diagnosticare difetti ottici come il tilt, il coma o la curvatura di campo.
- Analisi Collimator — collimazione ottica (allineamento degli specchi) di telescopi Newton, RC (Ritchey-Chrétien) e SC (Schmidt-Cassegrain), su un’immagine defocalizzata. Analizza l’intero campo di stelle e mostra continuamente lo scostamento di collimazione e le correzioni per vite. In semi-manuale: il software defocalizza, acquisisce e analizza in loop mentre l’utente agisce fisicamente sulle viti di collimazione (non motorizzate) osservando il feedback visivo aggiornarsi in tempo quasi reale.
L’analisi può essere effettuata su un’immagine acquisita in diretta dalla camera, o su un file FITS caricato dal disco.
Dispositivi richiesti
| Dispositivo | Ruolo |
|---|---|
| Camera | Acquisizione delle immagini (opzionale se caricamento da file) |
| Focheggiatore (facoltativo) | Pilotaggio automatico della defocalizzazione per il flusso di collimazione, e funzione di posizione “home”. Se assente, defocalizzazione manuale prima di ogni acquisizione |
Selezione delle analisi
| Interruttore | Effetto |
|---|---|
| Analisi Inspector | Avvia l’analisi HFR / forma / angoli su ogni immagine acquisita (o ricaricata) |
| Analisi Collimator | Avvia l’analisi di collimazione su ogni immagine acquisita (o ricaricata) |
I due interruttori sono indipendenti (non esclusivi) e sono salvati con il profilo del modulo. Quando un’analisi è disattivata, le sue immagini di risultato vengono eliminate per non mostrare mai una mappa obsoleta accanto a una mappa fresca proveniente da un’altra immagine.
Parametri
Acquisizione
| Parametro | Descrizione |
|---|---|
| Esposizione | Durata dell’esposizione in secondi |
| Guadagno | Guadagno della camera |
| Offset | Offset della camera |
| Focale | Focale ottica in mm — usata per convertire gli HFR e il vettore di collimazione in secondi d’arco |
| Dimensione degli angoli (pixel) | Larghezza in pixel delle porzioni estratte per il mosaico degli angoli |
Analisi
| Parametro | Descrizione |
|---|---|
| Zoning | Griglia N×N di suddivisione dell’immagine per l’analisi per zona (da 1×1 a 64×64) |
Defocalizzazione
| Parametro | Descrizione |
|---|---|
| Offset focheggiatore (step) | Spostamento del focheggiatore (in step) applicato da Go intra / Go extra per raggiungere la posizione defocalizzata |
Mappe prodotte (analisi Inspector)
Mappa HFR
La mappa HFR divide l’immagine in una griglia N×N (secondo il parametro Zoning). Per ogni zona, viene calcolata l’HFR media su tutte le stelle rilevate, poi levigata con una media delle 8 celle vicine.
Il colore di ogni zona va dal verde (miglior HFR) al rosso (HFR peggiore).
In sovrapposizione:
- Cerchi blu attorno a ogni stella rilevata, di raggio proporzionale all’HFR individuale
- Rettangolo bianco che collega i centri dei quattro quadranti, la cui forma riflette la distribuzione dell’HFR: un quadrato perfetto indica un’uniformità ideale
- Valore HFR di ogni quadrante (alto-sinistra, alto-destra, basso-sinistra, basso-destra) e HFR globale, espressi in secondi d’arco
Mappa di forma (aberrazioni)
La mappa di forma analizza l’elongazione delle stelle per zona. Per ogni zona della griglia, viene disegnato un tratto:
- Orientamento: direzione dell’asse principale delle stelle (angolo medio)
- Lunghezza: proporzionale all’elongazione
a/b − 1(rapporto asse maggiore / asse minore)
Un tratto corto e uniforme su tutta l’immagine indica stelle rotonde. Tratti lunghi in periferia segnalano coma o astigmatismo.
Mosaico degli angoli
Il mosaico assembla nove porzioni della dimensione Dimensione degli angoli estratte da nove posizioni dell’immagine originale, disposte in una griglia 3×3:
Alto-sinistra   |  Alto-centro   |  Alto-destra
Centro-sinistra |  Centro        |  Centro-destra
Basso-sinistra  |  Basso-centro  |  Basso-destra
Questa vista permette di confrontare direttamente la qualità delle stelle al centro e ai bordi del campo.
Analisi di collimazione
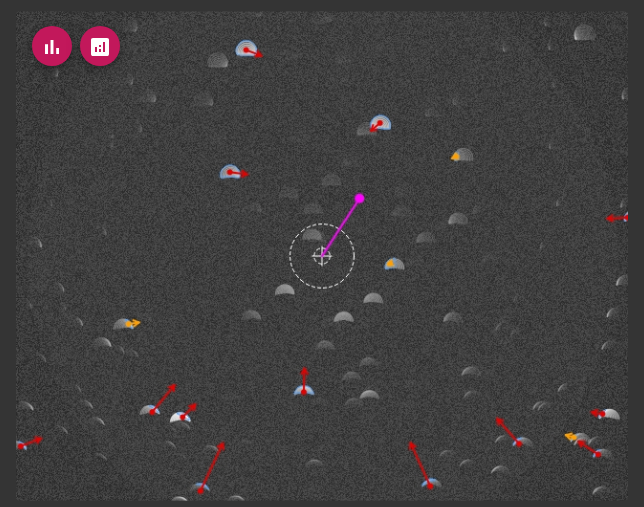
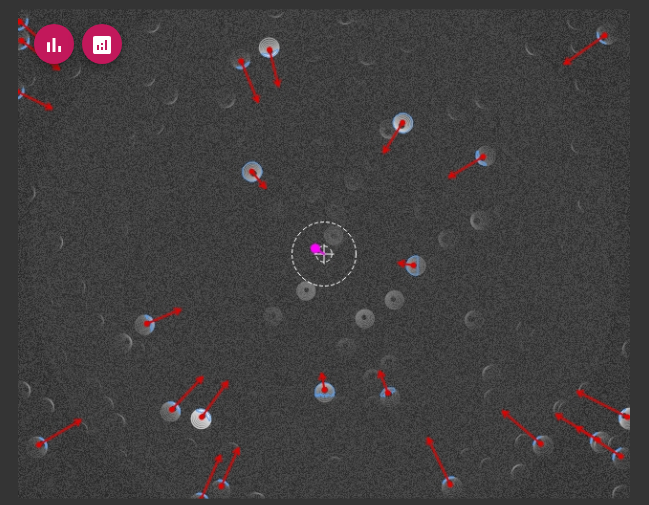
Una stella defocalizzata appare come un anello (“donut”) la cui forma e centratura forniscono informazioni sulla collimazione. A differenza di un approccio classico che confronta una singola stella in intra-focale ed extra-focale, l’analisi di collimazione utilizza tutte le stelle di un unico campo, in una sola acquisizione:
- Defocalizzazione (automatica tramite il focheggiatore, o manuale)
- Acquisizione di un’immagine contenente più stelle distribuite nel campo
- Rilevamento di ogni donut utilizzabile e calcolo di un vettore di deformazione per stella
- Regressione sull’insieme dei vettori per determinare il vettore di collimazione globale
- Conversione in correzione da applicare su ciascuna delle 3 viti
- Nuova acquisizione, nuova analisi, loop continuo fino alla convergenza
Perché il campo pieno basta
Per una stella alla posizione P nell’immagine (riferimento centrato sull’immagine), il vettore di deformazione osservato segue un modello lineare:
D(P) = C - k·Pdove C è il vettore di collimazione ricercato (costante, indipendente dalla posizione nel campo) e k raggruppa l’effetto del coma di campo (aberrazione ottica normale, presente anche con una buona collimazione, che cresce con la distanza dal centro e con l’apertura del telescopio). Un tale campo vettoriale ha sempre un punto di convergenza unico — con alcune stelle a posizioni di campo diverse, una regressione permette di separare la parte di collimazione dalla parte di coma, senza dover confrontare intra ed extra-focale.
I pulsanti Go intra/Go extra restano disponibili per una verifica manuale da parte dell’utente, ma non sono una fase del flusso automatizzato.
Rilevamento per stella
Per ogni stella rilevata:
- Sogliatura adattiva locale poi affinata individualmente (una soglia globale unica svantaggerebbe le stelle più debole del campo)
- Estrazione del contorno esterno dell’anello e dell’ombra del secondario (se visibile)
- Un adattamento di cerchio ai minimi quadrati sul contorno esterno fornisce il centro teorico della stella — questo metodo resta affidabile anche quando l’anello è fortemente deformato (a mezzaluna, in caso di forte decollimazione)
- Il vettore di deformazione è lo scostamento tra questo centro teorico e il centroide pesato per intensità dell’anello (ombra esclusa)
Regressione e punto di convergenza
I vettori di deformazione di tutte le stelle rilevate sono adattati ai minimi quadrati al modello D(P) = C - k·P. Il vettore C ottenuto è convertito in secondi d’arco (focale e dimensione del pixel del sensore), poi proiettato sulle 3 viti di collimazione a 120° per ottenere un segno e un’ampiezza per vite.
L’ampiezza per vite è espressa in secondi d’arco, non in giri o frazioni di giro. La relazione tra uno scostamento ottico e un movimento fisico della vite dipende dal montaggio meccanico del secondario (passo, sensibilità), specifico a ogni strumento — invece di inventare una calibrazione approssimativa, la regolazione si fa a sensazione: l’ampiezza e il senso indicati danno la tendenza, l’utente regola e osserva l’aggiornamento in diretta.
Mappa di collimazione
L’analisi di collimazione pubblica una propria immagine annotata (l’immagine principale resta un’immagine grezza). Comprende, per ogni stella rilevata:
- Il contorno esterno del donut
- Una freccia di deformazione (esagerata per restare visibile), colorata secondo l’ampiezza (verde / arancione / rosso)
E per l’insieme del campo:
- Un bullseye (anelli tratteggiati) centrato sull’immagine, che materializza le stesse soglie di tolleranza dell’indicatore di qualità
- Una linea che collega il centro teorico dell’immagine al punto di convergenza calcolato
Prima della collimazione (esempio)
Dopo la collimazione (esempio)
Valori mostrati (collimazione)
Vettore di collimazione
| Valore | Descrizione |
|---|---|
| C.x / C.y (px) | Vettore di collimazione, in pixel immagine |
| Ampiezza (arcsec) | Ampiezza del vettore di collimazione, convertita in secondi d’arco |
| Punto di convergenza x/y (px) | Punto di convergenza calcolato (dove i vettori di deformazione, prolungati, si incrociano) |
| Quality | Indicatore: verde se l’ampiezza è bassa, arancione in zona intermedia, rosso oltre la soglia alta |
Correzioni per vite
| Valore | Descrizione |
|---|---|
| Screw 1 / 2 / 3 (turns) | Ampiezza e senso di correzione per vite, espressa in secondi d’arco (positivo = stringere) — convenzione fissa a 120°, nessuna rilevazione automatica dell’orientamento reale delle viti |
Stelle rilevate
Griglia che elenca ogni stella utilizzabile dell’ultima analisi: posizione (x, y) e vettore di deformazione (dx, dy) in pixel.
Stati
| Stato | Descrizione |
|---|---|
| Idle | Modulo inattivo |
| Shooting | Acquisizione immagine in corso |
| Analyzing | Analisi in corso |
Posizione “home” del focheggiatore
Set home memorizza la posizione assoluta attuale del focheggiatore; Go home vi riporta poi il focheggiatore. La posizione non viene letta all’avvio e non è persistente — nulla garantisce che la messa a fuoco sia almeno approssimativa in quel momento, deve quindi essere definita esplicitamente. La proprietà Focheggiatore home indica se una posizione home è definita e il suo valore; finché Set home non è stato usato, Go home si limita a emettere un avviso e non fa nulla.
Caricamento da file
Il campo Seleziona un file permette di caricare un file FITS dal disco per analizzarlo senza avviare un’acquisizione. L’analisi viene quindi avviata automaticamente all’inserimento del percorso, secondo la selezione delle analisi corrente.
Azioni
| Azione | Descrizione |
|---|---|
| Shoot | Acquisisce una singola immagine e avvia le analisi attivate |
| Loop | Acquisizione e analisi in continuo — si ripete automaticamente fino all’arresto |
| Stop | Arresta il loop continuo |
| Reload | Ricarica e ri-analizza l’ultima immagine o l’ultimo file |
| Set home | Memorizza la posizione attuale del focheggiatore come posizione di ritorno |
| Go home | Riporta il focheggiatore alla posizione home memorizzata (avvisa se nessuna è stata definita) |
| Go intra | Sposta il focheggiatore verso la posizione intra-focale (verifica manuale) |
| Go extra | Sposta il focheggiatore verso la posizione extra-focale (verifica manuale) |
I pulsanti Go intra / Go extra / Go home restano premuti durante lo spostamento del focheggiatore, e vengono rilasciati quando raggiunge il target.