Guider
Ruolo
Il modulo Guider assicura la guida automatica del telescopio. Rileva e segue un campo di stelle di riferimento, misura la deriva in tempo reale e invia impulsi di correzione alla montatura per mantenere il puntamento.
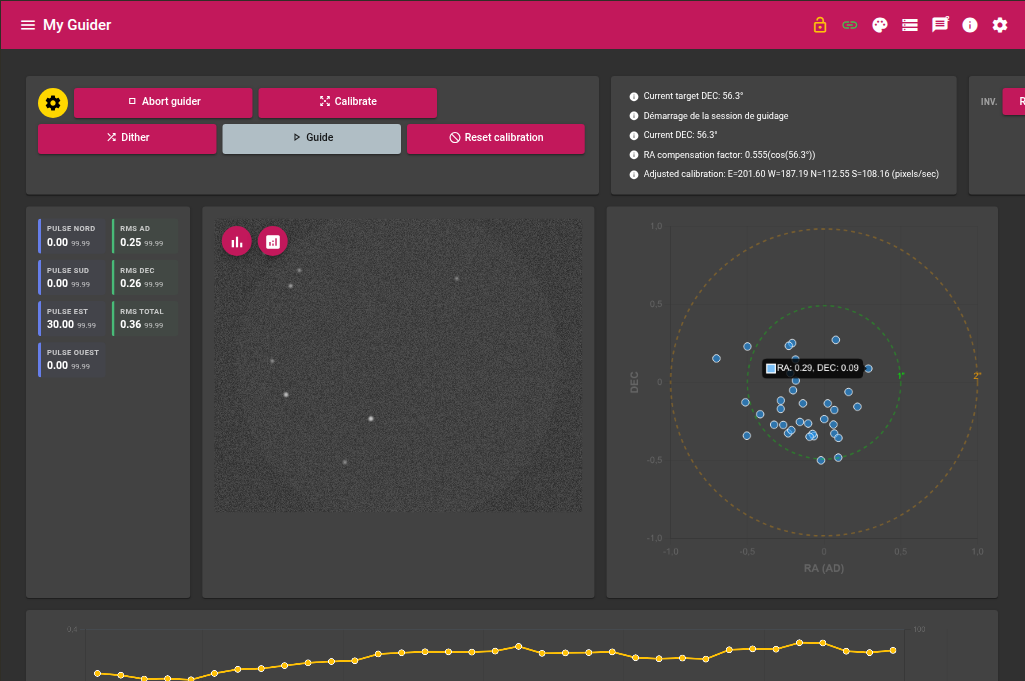
Attrezzature richieste
| Attrezzatura | Ruolo |
|---|---|
| Camera di guida | Acquisizione delle immagini del campo di guida |
| Interfaccia di guida | Riceve gli impulsi temporizzati (TELESCOPE_TIMED_GUIDE_*) — la montatura stessa, o un dispositivo che trasmette impulsi ST4 |
Fasi di funzionamento
La guida si svolge in tre fasi successive.
Fase 1 — Inizializzazione
Il modulo acquisisce un’immagine di riferimento e conserva l’elenco delle stelle rilevate come riferimento per tutta la sessione di guida. Quando la guida viene avviata con una calibrazione salvata valida, solo questa fase precede la guida: un nuovo riferimento viene preso al puntamento corrente, il che permette di riutilizzare la calibrazione dopo uno spostamento della montatura.
Fase 2 — Calibrazione
Il modulo misura la risposta della montatura agli impulsi di correzione.
- Una serie fissa di impulsi viene inviata a Ovest, poi a Est, poi a Nord, poi a Sud (
Passo di calibrazioneimpulsi per direzione). - Lo spostamento immagine per impulso di ogni passata è misurato rispetto all’immagine precedente.
- Il tasso di impulso è derivato dalle combinazioni antisimmetriche
(Ovest − Est) / 2e(Nord − Sud) / 2. Una passata unidirezionale è contaminata dalla deriva di fondo costante (errore di inseguimento siderale, errore periodico, deriva di messa in stazione); la differenza delle due passate opposte annulla questa deriva e fornisce un tasso RA e un tasso DEC puliti. I tassi grezzi per direzione restano visualizzati, a scopo diagnostico. - L’orientamento del sensore è dedotto dai due assi (una stima dall’asse RA e una dall’asse DEC, mediate), con l’ambiguità a 180° risolta rispetto all’asse RA.
- Il tasso RA viene riportato all’equatore (
tasso × cos(DEC di calibrazione)) per poter essere trasposto a qualsiasi declinazione al momento della guida.
Prima della serie Nord e prima della serie Sud, un impulso opzionale di recupero del gioco DEC assorbe prima il gioco meccanico dell’asse DEC, affinché gli impulsi di misura temporizzati non vadano in parte persi nel reingranaggio. Il suo spostamento non è incluso nel calcolo del tasso.
Il risultato della calibrazione viene salvato e riutilizzato da una sessione all’altra, purché il lato della forcella e l’orientamento della camera non siano cambiati.
Dopo le quattro passate, il modulo calcola un rapporto di deriva — l’ampiezza della deriva di fondo costante rispetto allo spostamento dovuto agli impulsi — e un indicatore Qualità della calibrazione (verde / arancione / rosso). Se il rapporto supera il Rapporto di deriva di fondo max, la calibrazione viene rifiutata e ripetuta, fino a Numero di tentativi di calibrazione volte, poi abbandonata con un messaggio che invita a verificare la messa in stazione. Una calibrazione viene abbandonata anche se la stella si allontana di più di Escursione stella max dalla sua posizione di partenza, prima ancora di poter uscire dal sensore.
Fase 3 — Guida
Ciclo di correzione continuo:
- Acquisire un’immagine.
- Seguire il campo di stelle rispetto al riferimento (vedi Corrispondenza stelle più sotto).
- Calcolare la deriva, proiettata sugli assi RA e DEC con l’orientamento di calibrazione.
- Regolazione PI — la correzione vale
aggressività × deriva + guadagno integrale × deriva accumulata. Il solo termine proporzionale non può annullare una deriva costante (si stabilizza aderiva / aggressività); il termine integrale continua a crescere finché il residuo non è realmente nullo. L’accumulatore è limitato (Limite dell’integrale) e congelato per un asse il cui impulso è già al massimo. - Il tasso RA è adattato alla declinazione corrente:
tasso equatoriale / cos(DEC corrente). - Se la Compensazione del gioco DEC è attiva e la direzione DEC si è invertita dall’ultima correzione, la stima di compensazione corrente viene aggiunta in sovrapposizione.
- Gli impulsi di correzione sono inviati alla montatura, limitati a Impulso min / Impulso max.
- Le statistiche vengono aggiornate (RMS RA, DEC, totale).
- Se un impulso di compensazione dell’inversione è stato inviato al ciclo precedente, la riduzione di deriva effettivamente ottenuta viene confrontata con la previsione e la stima di compensazione viene aggiustata al rialzo (sotto-correzione) o al ribasso (sovra-correzione), entro i limiti configurati.
La prima immagine di una sessione viene misurata ma non corretta — serve solo a fissare lo zero di lavoro, affinché qualche pixel di stabilizzazione dopo uno spostamento non inneschi un grosso primo impulso.
Una perdita temporanea di correlazione delle stelle fa semplicemente saltare l’immagine (nessun impulso); la guida viene abbandonata solo dopo Immagini perse consecutive max di fila. Un watchdog hardware abbandona la sessione se un’esposizione, un impulso, un reset di frame o un’estrazione di stelle non termina mai entro il tempo Timeout hardware.
Gli ingranaggi della montatura hanno un gioco meccanico: a ogni inversione di direzione della guida DEC, i primi impulsi assorbono in parte questo gioco invece di produrre un movimento reale, da cui un picco di deriva temporaneo. Il gioco reale varia con la posizione di puntamento e il carico, per cui un valore fisso sotto-corregge o sovra-corregge. La stima adattiva si autoregola: ogni inversione è al tempo stesso una correzione e una misura, quindi converge verso il gioco realmente presente.
Corrispondenza stelle
Tra due immagini, il campo di stelle subisce una traslazione quasi pura (la rotazione di 180° di un meridian flip è gestita separatamente dagli indicatori di inversione). L’inseguimento cerca direttamente la traslazione dominante:
- Ogni coppia (stella di riferimento, stella corrente) implica una traslazione candidata; quella vera è quella su cui concorda il maggior numero di stelle (fase di voto / RANSAC).
- I suoi punti coerenti sono affinati da una finestra a due stadi e un clipping sigma iterativo, e la deriva è una media dei residui pesata sul flusso — continua e sub-pixel.
Questo metodo è insensibile a un cambiamento nella classifica delle stelle per flusso e all’apparizione o scomparsa di stelle da un’immagine all’altra. Le impostazioni associate si trovano sotto Corrispondenza stelle nei parametri.
Un impulso sposta la stella di tasso × impulso × cos(DEC) sul sensore, quindi i ms/px variano in 1 / cos(DEC). Il tasso RA viene quindi registrato riportato all’equatore al momento della calibrazione e diviso per cos(DEC corrente) durante la guida, affinché una calibrazione fatta a una declinazione resti corretta a un’altra.
Parametri
I parametri sono accessibili dal menu Parametri del modulo e un set può essere salvato come profilo.
Attrezzature
| Parametro | Descrizione |
|---|---|
| Esposizione | Durata dell’esposizione in secondi |
| Guadagno | Guadagno della camera |
| Offset | Offset della camera |
Calibrazione
| Parametro | Descrizione |
|---|---|
| Durata impulso | Durata in ms di ogni impulso di calibrazione |
| Passo di calibrazione | Numero di impulsi per direzione |
| Recupero gioco DEC | Impulso supplementare (ms) prima delle serie Nord e Sud, per assorbire prima il gioco meccanico — 0 per disattivare |
| Rapporto di deriva di fondo max | Rifiutare la calibrazione se la deriva di fondo costante supera questa frazione dello spostamento dovuto agli impulsi — un valore elevato indica in genere una messa in stazione mediocre. 0 per disattivare il controllo |
| Numero di tentativi di calibrazione | Quante volte ripetere una calibrazione rifiutata prima di abbandonare |
| Escursione stella max | Abbandonare la calibrazione se la stella si allontana di più di questa frazione della dimensione più piccola dell’immagine rispetto alla sua partenza. 0 per disattivare |
Guida
| Parametro | Descrizione |
|---|---|
| Impulso max | Durata massima di un impulso di correzione (ms) |
| Impulso min | Durata minima di un impulso di correzione (ms) |
| Aggressività RA | Frazione proporzionale della correzione RA calcolata che viene applicata |
| Aggressività DEC | Frazione proporzionale della correzione DEC calcolata che viene applicata |
| Guadagno integrale RA | Guadagno sul residuo RA accumulato — annulla lo scostamento permanente di fronte a una deriva costante. 0 = puramente proporzionale |
| Guadagno integrale DEC | Idem, per l’asse DEC |
| Limite dell’integrale (px) | Anti-saturazione: ampiezza a cui l’accumulatore integrale è limitato. 0 per disattivare il limite |
| Soglia RMS | Moltiplicatore dell’RMS corrente oltre il quale una correzione viene scartata |
| RMS calcolato su x | Numero di immagini su cui viene calcolato l’RMS |
| Inversione secondo lato forcella | Invertire automaticamente le correzioni RA/DEC quando il lato della forcella differisce da quello della calibrazione |
| Ampiezza di dither (px) | Spostamento casuale massimo applicato durante un dither |
| Immagini perse consecutive max | Saltare un’immagine di guida in caso di perdita di correlazione; abbandonare solo dopo questo numero di fila |
| Timeout hardware (s) | Abbandonare se la camera o la montatura non risponde più per questa durata. 0 per disattivare il watchdog |
Corrispondenza stelle
| Parametro | Descrizione |
|---|---|
| Finestra di corrispondenza (px) | Raggio di ricerca durante la corrispondenza di una stella di riferimento nell’immagine corrente |
| Stelle corrispondenti min | Numero minimo di stelle di riferimento da ritrovare perché la deriva sia considerata affidabile |
| Stelle utilizzate max | Limite massimo del numero di stelle più luminose considerate in ogni immagine |
Compensazione gioco DEC
| Parametro | Descrizione |
|---|---|
| Attivare | Aggiungere un impulso supplementare adattivo a ogni inversione di direzione della guida DEC |
| Compensazione corrente (ms) | Stima adattiva, aggiustata dopo ogni inversione — impostare un valore iniziale o lasciare a 0 perché venga appresa |
| Compensazione minima / massima (ms) | Limiti della stima adattiva |
| Passo di aggiustamento (ms) | Di quanto viene ritoccata la stima dopo ogni inversione, in base alla sovra/sotto-correzione misurata |
Inversioni manuali
| Parametro | Descrizione |
|---|---|
| Invertire RA | Invertire manualmente la direzione di correzione RA |
| Invertire DEC | Invertire manualmente la direzione di correzione DEC |
Disattivazione correzioni
| Parametro | Descrizione |
|---|---|
| Disattivare RA+ / RA− / DEC+ / DEC− | Disattivare gli impulsi di correzione in questa direzione |
Aiuti per il test
| Parametro | Descrizione |
|---|---|
| SIM: falso meridian flip | Aggiunge 180° all’angolo di calibrazione all’avvio della guida (l’effetto che un vero meridian flip ha sulla corrispondenza deriva → RA/DEC), per verificare la gestione delle inversioni di correzione con il simulatore CCD, che non fa mai ruotare il proprio campo. Da lasciare disattivato in uso reale |
Valori di calibrazione
| Valore | Descrizione |
|---|---|
| Qualità della calibrazione | Indicatore: verde (pulita) / arancione (utilizzabile, deriva di fondo notevole) / rosso (rifiutata) |
| Tasso RA (ms/px) | Tasso RA equatoriale usato per la guida (Ovest/Est combinati, deriva rimossa) |
| Tasso DEC (ms/px) | Tasso DEC usato per la guida (Nord/Sud combinati) |
| grezzo N / S / E / W (ms/px) | Tassi grezzi per direzione, solo a scopo diagnostico (portano ancora la deriva di fondo) |
| Orientamento CCD | Angolo di calibrazione (gradi) |
| DEC montatura alla calibrazione | Declinazione della montatura al momento della calibrazione |
| Invertire RA / DEC | Inversioni di correzione registrate durante la calibrazione |
Valori in diretta
| Valore | Descrizione |
|---|---|
| Impulso N / S / E / W | Durata dell’ultimo impulso in ogni direzione (ms) |
| RMS RA / DEC / totale | Scarto quadratico medio della deriva (pixel) |
Grafici
Deriva (grafico a dispersione)
Grafico XY della deriva di ogni correzione rispetto alla posizione di riferimento, con cerchi di tolleranza.
Guida (serie temporale)
Grafico in stile PHD2 che mostra, per ogni correzione:
| Curva | Descrizione |
|---|---|
| Deriva RA / deriva DEC | Deriva misurata su ogni asse (pixel) |
| Impulso RA / impulso DEC | Durata dell’impulso di correzione (ms) |
| SNR | Rapporto segnale/rumore del rilevamento della stella |
| RMS | RMS totale corrente (pixel) |
Azioni
| Azione | Descrizione |
|---|---|
| Calibrare | Inizializzazione poi sola calibrazione |
| Guidare | Avviare la guida — usa la calibrazione salvata, oppure calibra prima se non ce n’è una |
| Annulla | Fermare immediatamente la sequenza in corso |
| Reset calibrazione | Eliminare i dati di calibrazione salvati |
| Dither | Spostare casualmente la posizione di guida fino a Ampiezza di dither |