Focuser
Ruolo
Il modulo Focuser esegue la messa a fuoco automatica del telescopio. Sposta il focheggiatore motorizzato su un intervallo di posizioni, misura la dimensione delle stelle (HFR — Half Flux Radius) a ogni punto, poi calcola la posizione ottimale tramite un adattamento polinomiale di secondo grado. Con lo zoning attivato, produce anche una mappatura del tilt del sensore.
Interfaccia
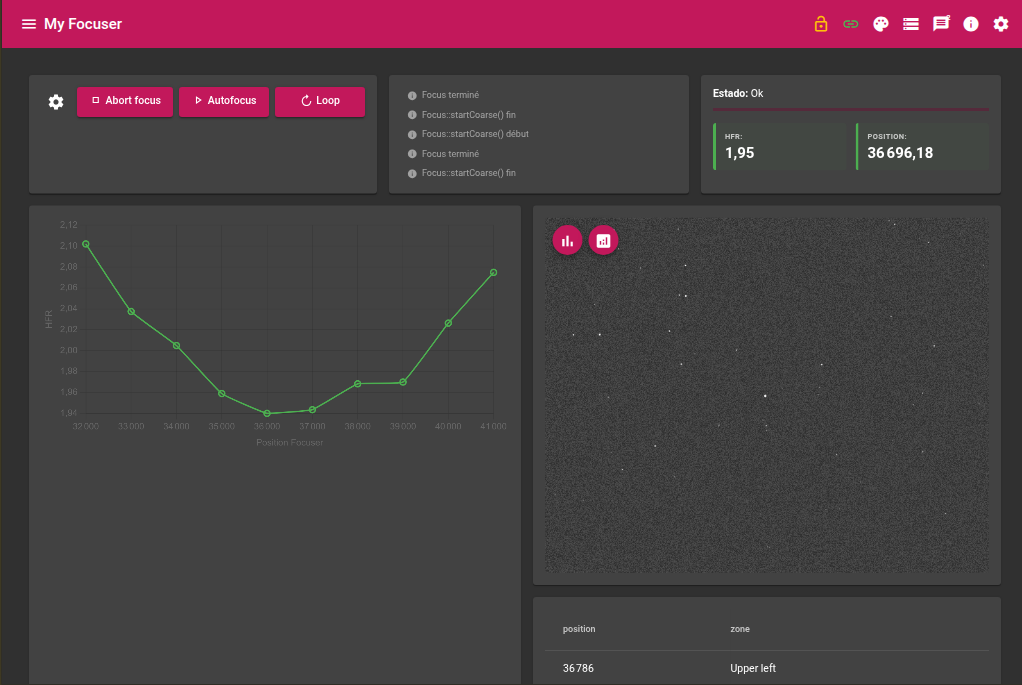
L’interfaccia mostra in tempo reale la curva HFR in costruzione, l’avanzamento della sequenza e i risultati (HFR finale e posizione). I parametri sono accessibili tramite il pulsante Parametri in alto a destra.
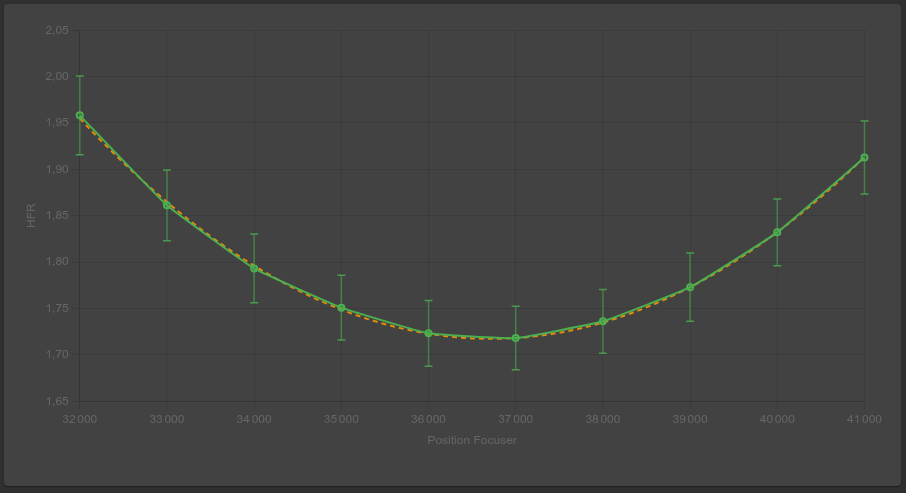
La curva HFR è tracciata con barre d’errore che rappresentano la deviazione standard delle misure a ogni posizione, e un adattamento polinomiale appare come linea tratteggiata arancione con l’avanzare delle acquisizioni.
Dispositivi richiesti
| Dispositivo | Ruolo |
|---|---|
| Camera | Acquisizione delle immagini per la misura HFR |
| Focheggiatore motorizzato | Spostamento della messa a fuoco |
| Ruota portafiltri | Opzionale — utilizzata se configurata |
Parametri
Questi parametri sono accessibili dal menu Parametri del modulo. Un set di parametri può essere salvato in un profilo.
Esposizione
| Parametro | Descrizione |
|---|---|
| Esposizione | Durata dell’esposizione in secondi |
| Guadagno | Guadagno della camera |
| Offset | Offset della camera |
Focus
| Parametro | Descrizione |
|---|---|
| Posizione di partenza | Posizione assoluta del focheggiatore per iniziare la sequenza (ignorata se Intorno alla posizione attuale è attivato) |
| Intorno alla posizione attuale | Centra automaticamente la sequenza intorno alla posizione corrente del focheggiatore: pos_attuale − (passo × iterazioni / 2) |
| Passo | Differenza in unità focheggiatore tra due misure consecutive |
| Iterazioni | Numero di punti di misura. Con 5 iterazioni e un passo di 2000, il focheggiatore esplora un intervallo di 8000 unità |
| Backlash | Overshoot applicato prima di ogni spostamento per correggere il gioco meccanico. Il focheggiatore arretra di questo valore prima di avanzare verso il target |
| Zoning | Suddivisione dell’immagine in zone (1×1 a 9×9). Vedi sezione dedicata più sotto |
Algoritmo
La messa a fuoco si svolge in due fasi.
Fase 1 — Esplorazione
- Il focheggiatore si posiziona a
posizione_partenza − backlash(per compensare il gioco meccanico) - Avanza alla
posizione_partenza - Per ogni iterazione:
- Reset del sotto-frame della camera
- Acquisizione di un’immagine, calcolo dell’HFR e della sua deviazione standard
- Registrazione della tripla (posizione, HFR, deviazione standard)
- Aggiornamento dell’adattamento polinomiale in tempo reale
- Avanzamento di un passo
L’adattamento polinomiale di secondo grado fornisce continuamente la posizione del minimo della curva HFR:
posizione_ottimale = −k1 / (2 × k2) [per k0 + k1·x + k2·x²]Fase 2 — Posizionamento finale
- Il focheggiatore arretra verso
migliore_posizione − backlash - Avanza alla posizione ottimale calcolata dal polinomio
- Viene acquisita un’immagine finale per misurare l’HFR risultante
La posizione ottimale scelta è quella del fit polinomiale (bestposfit). Se il fit non è stato calcolabile (meno di 3 punti), viene usata la migliore posizione misurata direttamente (bestpos).
Curva HFR
La curva HFR è tracciata in tempo reale durante l’esplorazione e aggiornata a ogni punto di misura. Comprende due elementi sovrapposti:
- Punti misurati (verde) con barre d’errore che rappresentano ±1 deviazione standard delle misure a ogni posizione
- Curva polinomiale (tratteggio arancione) — adattamento di secondo grado aggiornato a ogni nuovo punto
L’asse X rappresenta la posizione assoluta del focheggiatore, l’asse Y l’HFR in pixel.
La deviazione standard mostrata corrisponde alla dispersione delle HFR individuali misurate per stella a una stessa posizione di messa a fuoco. Una barra d’errore ampia indica un seeing variabile o una turbolenza importante al momento dell’acquisizione.
Zoning
Lo zoning divide l’immagine in una griglia di N×N zone e calcola un adattamento polinomiale indipendente per ciascuna zona. Permette sia un’analisi fine delle variazioni HFR sul campo che una mappatura del tilt del sensore.
| Valore | Griglia | Utilizzo |
|---|---|---|
| 1 | 1×1 | Nessuno zoning — una sola misura globale |
| 2 | 2×2 | Rilevamento basico del tilt (4 quadranti) |
| 3 | 3×3 | Analisi corrente — centro + bordi + angoli |
| 5 | 5×5 | Analisi fine |
| 9 | 9×9 | Analisi molto fine — 81 zone |
Per ogni zona, il modulo calcola tramite l’algoritmo di Welford (aggiornamento incrementale in un solo passaggio):
- L’HFR media della zona
- La deviazione standard HFR della zona — indicatore della qualità ottica locale
Mappatura del tilt del sensore
Quando lo zoning è attivato (≥ 2×2), il modulo genera automaticamente quattro immagini di mappatura al termine della sequenza. Ciascuna rappresenta la posizione di messa a fuoco ottimale di ogni zona, codificata a colori (blu = posizione bassa / piano vicino, rosso = posizione alta / piano lontano).
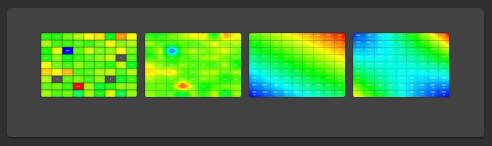
Il rapporto larghezza/altezza delle immagini corrisponde a quello del sensore.
rawTilt — Tilt grezzo per zona
Ogni zona è rappresentata da un blocco di colore uniforme proporzionale alla posizione di miglior fuoco. Nessuna interpolazione — la risoluzione spaziale è quella della griglia di zoning.
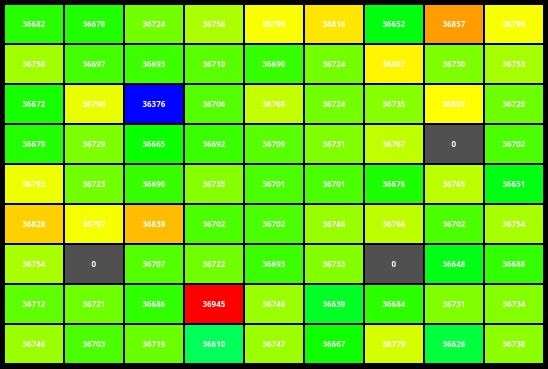
localTiltLinear — Interpolazione bilineare locale
Interpolazione bilineare tra i centri delle zone adiacenti. Produce una mappa fluida senza ipotesi sulla forma globale del piano focale.
globalTiltLinear — Piano globale (adattamento lineare GSL)
Adattamento di un piano ai minimi quadrati (libreria GSL) sull’insieme delle posizioni di zona. Ideale per quantificare un tilt puro: inclinazione del sensore rispetto all’asse ottico. Il residuo mostrato in ogni cella (in giallo) è la differenza tra la misura e il piano adattato.
globalTiltQuadratic — Superficie quadratica (adattamento GSL di secondo grado)
Adattamento di una superficie di secondo grado. Rileva i difetti non planari: curvatura di campo, flessione del sensore. La gamma di colori copre il minimo e il massimo reali della superficie (vertice incluso se si trova nei limiti del sensore).
- rawTilt / localTiltLinear: diagnostiche locali, utili per individuare una zona anomala dovuta a una stella difettosa.
- globalTiltLinear: misura diretta del tilt. Se il gradiente è uniforme, inclinare il sensore nella direzione indicata basterà a correggere.
- globalTiltQuadratic: se il residuo del piano globale è importante e la superficie quadratica è nettamente migliore, la curvatura di campo o una flessione meccanica ne sono la causa.
Valori mostrati in tempo reale
| Valore | Descrizione |
|---|---|
| Stato | Stato corrente della sequenza (Idle / Running / Ok / Error) |
| Avanzamento | Barra di avanzamento globale della sequenza |
| HFR | HFR misurata alla posizione finale |
| Posizione | Posizione finale del focheggiatore |
Risultato finale
Al termine della messa a fuoco, il modulo pubblica:
| Risultato | Descrizione |
|---|---|
| Posizione finale | Posizione assoluta del focheggiatore dopo il posizionamento |
| HFR finale | HFR misurata alla posizione ottimale |
Questi valori sono anche pubblicati verso gli altri moduli (sequencer) tramite il sistema di eventi inter-modulo.
Azioni
| Azione | Descrizione |
|---|---|
| Avvia la messa a fuoco | Avvia la sequenza completa |
| Annulla | Interrompe immediatamente la sequenza in corso |