Planner
Función
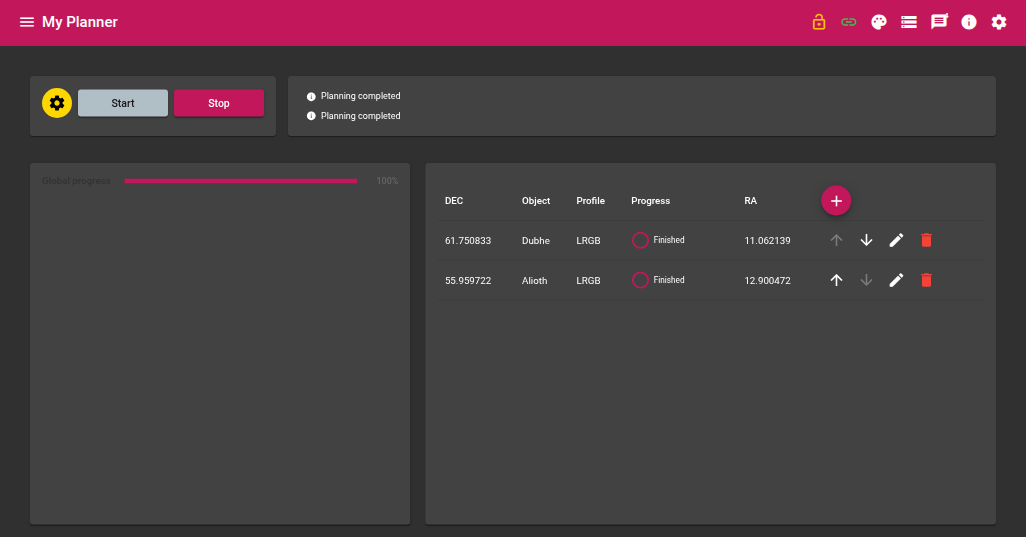
El módulo Planner orquesta una sesión de astrofotografía multiobjetivo. Ejecuta una lista de líneas de planificación, delegando sucesivamente el apuntado al módulo Navigator y la adquisición al módulo Secuenciador. Para cada objetivo, carga automáticamente un perfil de secuencia. Antes de apuntar a un objetivo, también verifica que permanezca por encima de una elevación mínima durante toda la duración estimada de la secuencia y que esté suficientemente alejado de la luna, saltando y reintentando más tarde los objetivos que no respeten estas restricciones.
Dispositivos requeridos
| Dispositivo | Función |
|---|---|
| GPS | Suministro de las coordenadas geográficas y de la hora |
Estructura de una planificación
Una planificación se compone de varias líneas. Cada línea define:
| Columna | Descripción |
|---|---|
| Objeto | Nombre del objetivo |
| RA | Ascensión recta del objetivo (J2000) |
| DEC | Declinación del objetivo (J2000) |
| Perfil | Perfil de secuencia a cargar en el Secuenciador para este objetivo |
| Progreso | Avance de la línea en curso |
Las líneas no se ejecutan necesariamente en estricto orden de arriba a abajo: una línea que falla en el control de visibilidad/luna se salta y se reintenta más tarde, una vez que todas las demás líneas hayan pasado (ver Estados de una línea abajo). Se pueden añadir manualmente o enviar desde el Navigator mediante la acción Añadir a la planificación.
Parámetros
Módulos esclavos
| Parámetro | Descripción |
|---|---|
| Instancia del Secuenciador | Nombre de la instancia del módulo Secuenciador a pilotar |
| Instancia del Navigator | Nombre de la instancia del módulo Navigator a pilotar |
Restricciones de visibilidad
| Parámetro | Descripción |
|---|---|
| Minimum elevation (°) | El objetivo debe permanecer por encima de esta elevación durante toda la duración estimada de la secuencia, de lo contrario la línea se salta |
| Moon illumination threshold (%) | La evitación de la luna solo se aplica cuando su fracción iluminada supera este porcentaje |
| Moon separation threshold (°) | La línea solo se rechaza si el objetivo está más cerca que esta distancia y la iluminación de la luna supera el umbral anterior |
| Max retries before giving up | Una línea que falla en el control de visibilidad/luna este número de veces pasa al estado Failed y ya no se reintenta nunca |
Algoritmo
Inicio
- Verificación de la conexión INDI y de los módulos esclavos
- Marcado de todas las líneas en estado En espera y reinicio de los contadores de intentos
- Inicio de la primera línea
Ejecución de una línea
Para cada línea de la planificación:
- El Planner solicita al Secuenciador la duración teórica del perfil solicitado (sin cargarlo), mediante una petición genérica entre módulos
- Verifica que el objetivo permanece por encima de la elevación mínima configurada durante toda esta duración, y suficientemente lejos de la luna (umbrales de iluminación/distancia) — si uno de los dos controles falla, la línea se salta (ver Estados de una línea) y el Planner pasa a la siguiente
- En caso contrario, configura el objetivo del Navigator (RA, DEC, nombre)
- Carga el perfil de secuencia solicitado en el Secuenciador y configura el objeto correspondiente
- Desencadena la acción Goto objetivo del Navigator
- Espera el fin del centrado (evento de éxito del Navigator)
- Desencadena la acción Lanzar la secuencia del Secuenciador
- Sigue el progreso de la secuencia y espera su fin
- La línea se marca Terminada y el Planner pasa a la siguiente línea utilizable
Estados de una línea
| Estado | Significado | ¿Se reintenta más tarde? |
|---|---|---|
| Queued | Aún no intentada | — |
| Checking visibility | Control de elevación/luna en curso | — |
| Slewing | Centrado del Navigator sobre el objetivo | — |
| Skipped: <razón> | Fallo del control de visibilidad/luna | Sí, una vez que todas las demás líneas hayan pasado |
| Failed: <razón> | Fallo del control de visibilidad/luna demasiadas veces (Max retries alcanzado) | No — excluida definitivamente |
| Cancelled | La secuencia se interrumpió manualmente durante su ejecución (a diferencia de un fin normal) | No — excluida definitivamente |
| Finished | Secuencia terminada con éxito | No |
El Planner distingue los dos casos: si interrumpes directamente el Secuenciador mientras ejecuta una línea de la planificación, esa línea se marca Cancelled y el Planner pasa a la siguiente línea utilizable — no se confunde con un éxito, y no se reintenta después.
Fin de la planificación
El Planner sigue recorriendo en bucle las líneas, reintentando las que aún están Skipped, hasta que cada línea esté ya sea Finished, Failed, o Cancelled. En ese momento, el progreso global pasa al 100 % y el módulo se detiene.
Propagación de la detención
Detener el Planner (ya sea mediante el botón Detener, o porque un módulo padre como el Park Manager lo solicita) también interrumpe sus módulos esclavos: envía la acción Interrumpir del Secuenciador y la acción Interrumpir del Navigator, para que una planificación interrumpida no deje una exposición o un apuntado continuar sin supervisión.
Progreso
| Indicador | Descripción |
|---|---|
| Progreso global | Número de líneas procesadas sobre el total |
| Progreso por línea | Avance de la adquisición en curso, retransmitido desde el Secuenciador |
Acciones
| Acción | Descripción |
|---|---|
| Iniciar | Lanza la ejecución de la planificación desde la primera línea |
| Detener | Interrumpe la planificación en curso |