Focuser
Función
El módulo Focuser realiza el enfoque automático del telescopio. Desplaza el enfocador motorizado en un rango de posiciones, mide el tamaño de las estrellas (HFR — Half Flux Radius) en cada punto, y luego calcula la posición óptima mediante un ajuste polinómico de grado 2. Con el zoning activado, también produce una cartografía del tilt del sensor.
Interfaz
La interfaz muestra en tiempo real la curva HFR en construcción, el progreso de la secuencia, y los resultados (HFR final y posición). Los parámetros son accesibles mediante el botón Parámetros en la parte superior derecha.
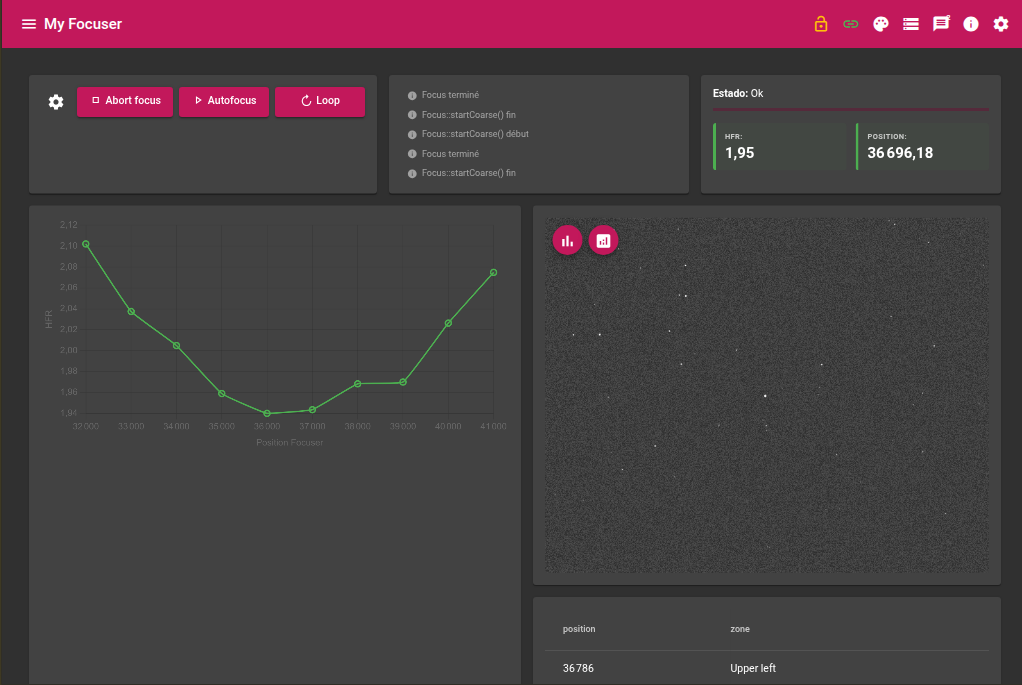
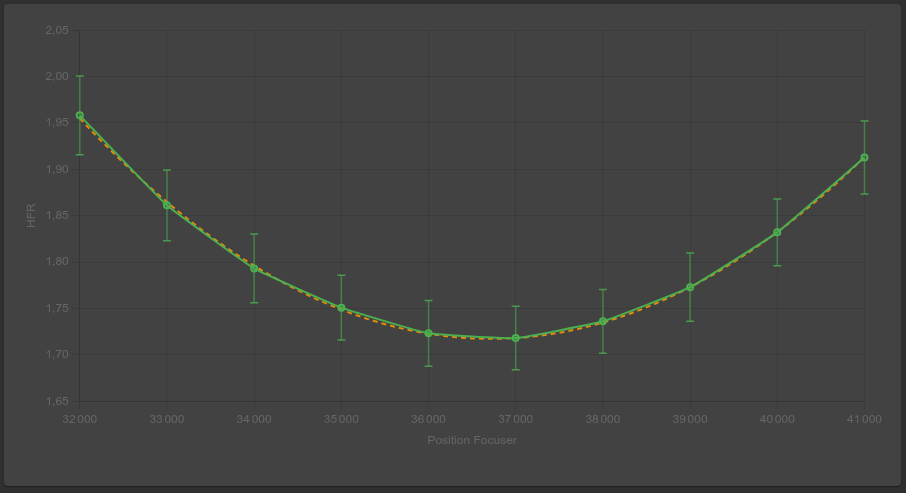
La curva HFR se traza con barras de error que representan la desviación estándar de las mediciones en cada posición, y aparece un ajuste polinómico en línea discontinua naranja a medida que se producen las adquisiciones.
Dispositivos requeridos
| Dispositivo | Función |
|---|---|
| Cámara | Adquisición de las imágenes para la medición HFR |
| Enfocador motorizado | Desplazamiento del enfoque |
| Rueda de filtros | Opcional — usada si está configurada |
Parámetros
Estos parámetros son accesibles desde el menú Parámetros del módulo. Un conjunto de parámetros se puede guardar en un perfil.
Exposición
| Parámetro | Descripción |
|---|---|
| Exposición | Duración de exposición en segundos |
| Ganancia | Ganancia de la cámara |
| Offset | Offset de la cámara |
Focus
| Parámetro | Descripción |
|---|---|
| Posición de inicio | Posición absoluta del enfocador para iniciar la secuencia (ignorado si Alrededor de la posición actual está activado) |
| Alrededor de la posición actual | Centra automáticamente la secuencia alrededor de la posición actual del enfocador: pos_actual − (paso × iteraciones / 2) |
| Paso | Diferencia en unidades de enfocador entre dos mediciones consecutivas |
| Iteraciones | Número de puntos de medición. Con 5 iteraciones y un paso de 2000, el enfocador explora un rango de 8000 unidades |
| Backlash | Sobrepaso aplicado antes de cada desplazamiento para corregir el juego mecánico. El enfocador retrocede este valor antes de avanzar hacia el objetivo |
| Zoning | División de la imagen en zonas (1×1 a 9×9). Ver sección dedicada abajo |
Algoritmo
El enfoque se desarrolla en dos fases.
Fase 1 — Exploración
- El enfocador se posiciona en
posición_inicio − backlash(para tener en cuenta el juego mecánico) - Avanza hasta la
posición_inicio - Para cada iteración:
- Reinicio del subframe de la cámara
- Adquisición de una imagen, cálculo del HFR y de su desviación estándar
- Registro del triplete (posición, HFR, desviación estándar)
- Actualización del ajuste polinómico en tiempo real
- Avance de un paso
El ajuste polinómico de grado 2 da de forma continua la posición del mínimo de la curva HFR:
posición_óptima = −k1 / (2 × k2) [para k0 + k1·x + k2·x²]Fase 2 — Posicionamiento final
- El enfocador retrocede hacia
mejor_posición − backlash - Avanza hasta la posición óptima calculada por el polinomio
- Se adquiere una imagen final para medir el HFR resultante
La posición óptima retenida es la del ajuste polinómico (bestposfit). Si el ajuste no pudo calcularse (menos de 3 puntos), se utiliza la mejor posición medida directamente (bestpos).
Curva HFR
La curva HFR se traza en tiempo real durante la exploración y se actualiza en cada punto de medición. Consta de dos elementos superpuestos:
- Puntos medidos (verde) con barras de error que representan ±1 desviación estándar de las mediciones en cada posición
- Curva polinómica (línea discontinua naranja) — ajuste de grado 2 actualizado en cada nuevo punto
El eje X representa la posición absoluta del enfocador, el eje Y el HFR en píxeles.
La desviación estándar mostrada corresponde a la dispersión de los HFR individuales medidos por estrella en una misma posición de enfoque. Una barra de error amplia indica un seeing variable o una turbulencia importante en el momento de la adquisición.
Zoning
El zoning divide la imagen en una cuadrícula de N×N zonas y calcula un ajuste polinómico independiente para cada zona. Permite tanto un análisis fino de las variaciones HFR en el campo como una cartografía del tilt del sensor.
| Valor | Cuadrícula | Uso |
|---|---|---|
| 1 | 1×1 | Sin zoning — una sola medición global |
| 2 | 2×2 | Detección básica del tilt (4 cuadrantes) |
| 3 | 3×3 | Análisis habitual — centro + bordes + esquinas |
| 5 | 5×5 | Análisis fino |
| 9 | 9×9 | Análisis muy fino — 81 zonas |
Para cada zona, el módulo calcula mediante el algoritmo de Welford (actualización incremental en una sola pasada):
- El HFR medio de la zona
- La desviación estándar HFR de la zona — indicador de la calidad óptica local
Cartografía del tilt del sensor
Cuando el zoning está activado (≥ 2×2), el módulo genera automáticamente cuatro imágenes de cartografía al final de la secuencia. Cada una representa la posición de enfoque óptima de cada zona, codificada en color (azul = posición baja / plano cercano, rojo = posición alta / plano lejano).
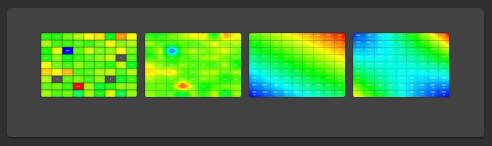
La relación ancho/alto de las imágenes corresponde a la del sensor.
rawTilt — Tilt bruto por zona
Cada zona se representa mediante un bloque de color uniforme proporcional a la posición de mejor enfoque. Sin interpolación — la resolución espacial es la de la cuadrícula de zoning.
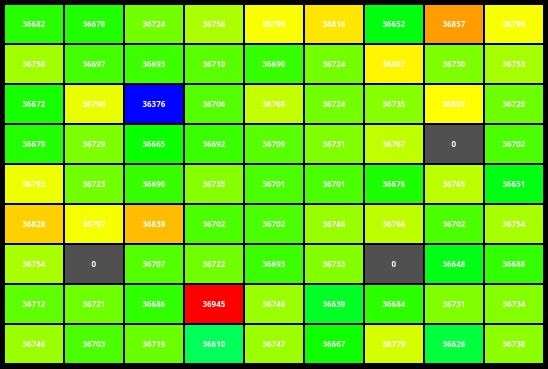
localTiltLinear — Interpolación bilineal local
Interpolación bilineal entre los centros de las zonas adyacentes. Produce un mapa suave sin suposición sobre la forma global del plano focal.
globalTiltLinear — Plano global (ajuste lineal GSL)
Ajuste de un plano por mínimos cuadrados (biblioteca GSL) sobre el conjunto de las posiciones de zona. Ideal para cuantificar un tilt puro: inclinación del sensor respecto al eje óptico. El residuo mostrado en cada celda (en amarillo) es la diferencia entre la medición y el plano ajustado.
globalTiltQuadratic — Superficie cuadrática (ajuste GSL grado 2)
Ajuste de una superficie de segundo grado. Captura los defectos no planos: curvatura de campo, flexión del sensor. La gama de colores cubre el mínimo y el máximo reales de la superficie (vértice incluido si se encuentra dentro de los límites del sensor).
- rawTilt / localTiltLinear: diagnósticos locales, útiles para detectar una zona anómala debida a una mala estrella.
- globalTiltLinear: medición directa del tilt. Si el gradiente es uniforme, inclinar el sensor en la dirección indicada bastará para corregirlo.
- globalTiltQuadratic: si el residuo del plano global es importante y la superficie cuadrática es claramente mejor, la curvatura de campo o una flexión mecánica son la causa.
Valores mostrados en tiempo real
| Valor | Descripción |
|---|---|
| Estado | Estado actual de la secuencia (Idle / Running / Ok / Error) |
| Progreso | Barra de progreso global de la secuencia |
| HFR | HFR medido en la posición final |
| Posición | Posición final del enfocador |
Resultado final
Al finalizar el enfoque, el módulo publica:
| Resultado | Descripción |
|---|---|
| Posición final | Posición absoluta del enfocador tras el posicionamiento |
| HFR final | HFR medido en la posición óptima |
Estos valores también se publican hacia otros módulos (secuenciador) mediante el sistema de eventos entre módulos.
Acciones
| Acción | Descripción |
|---|---|
| Lanzar el enfoque | Inicia la secuencia completa |
| Abandonar | Interrumpe inmediatamente la secuencia en curso |